Ne manquez plus aucune de nos publications :

Des chercheurs de l’Institut indien de technologie d’Hyderabad ont fait décoller un microdrone depuis un hexarotor déjà en vol, puis l’ont fait revenir se poser automatiquement sur son porteur. Le système a réussi 13 missions extérieures sur 14, en combinant une localisation satellite de précision, une caméra regardant vers le bas et une politique de pilotage entraînée en simulation. Le principe répond à une limite simple : un petit drone est agile et peut approcher une structure, mais sa batterie ne permet pas de longs trajets. Un appareil plus imposant assure donc le transport et l’attente, tandis qu’un quadricoptère de 1,9 kg effectue l’inspection locale. La difficulté est de refermer complètement la boucle : décoller en plein air, réaliser une sortie, retrouver une plateforme qui a pu se déplacer, se poser malgré le souffle des hélices, puis redescendre avec l’ensemble.
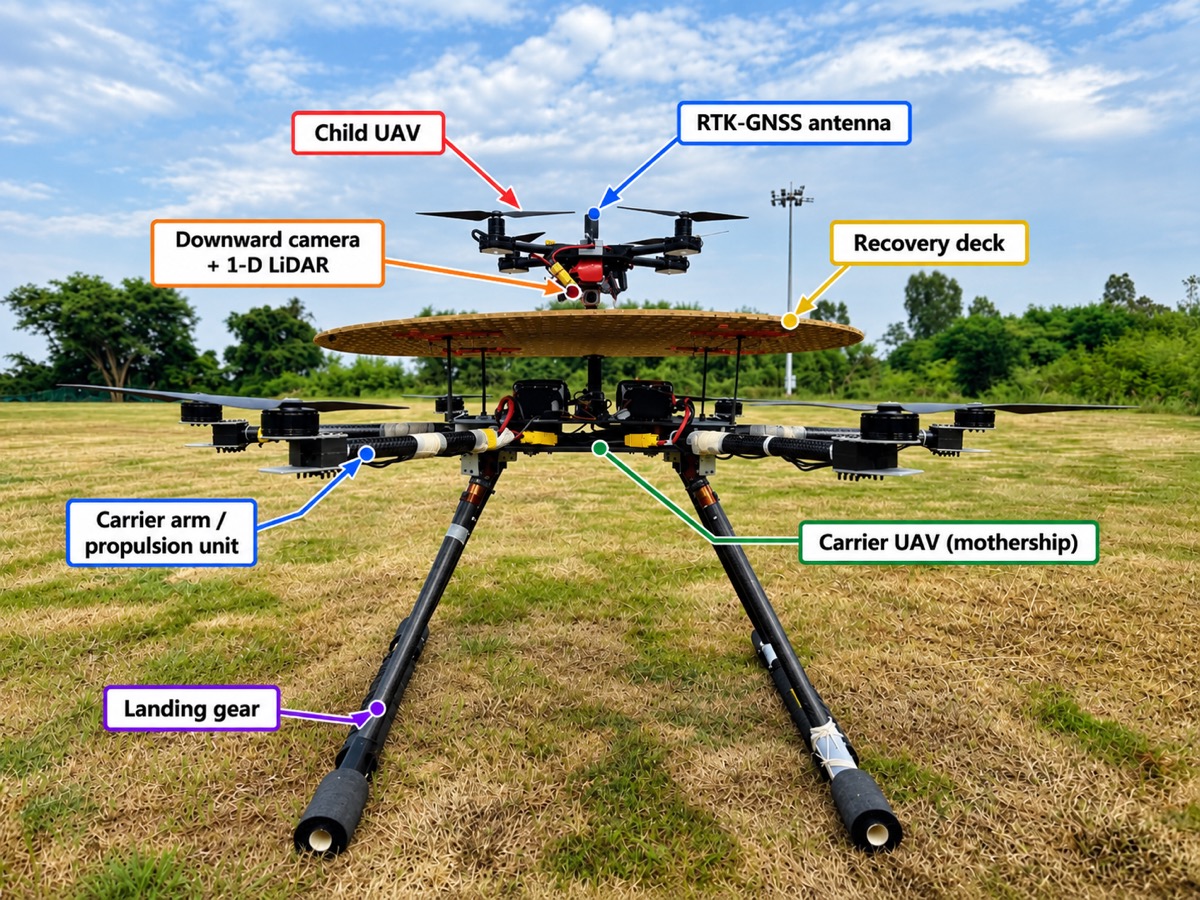
Le porteur est un hexarotor de 14 kg surmonté d’un disque de récupération de 95 cm de diamètre. Les deux appareils disposent d’un positionnement RTK, une variante du GPS corrigée en temps réel qui vise une précision de quelques centimètres. Le porteur transmet continuellement sa position actuelle : le petit drone ne retourne donc pas vers son ancien point de départ si la plateforme a bougé.
À proximité, une caméra OpenMV repère un marqueur de type QR placé sur le disque, jusqu’à 30 images par seconde. La navigation satellite reste active pendant cette phase au lieu d’être brutalement remplacée par la vision. Des capteurs de distance indépendants vérifient enfin que l’appareil s’est réellement posé. Le porteur n’amorce la descente que si les deux contrôles concordent pendant au moins une demi-seconde.
La partie apprise ne commande pas directement les moteurs. Elle produit une vitesse relative sur trois axes, puis le logiciel PX4 stabilise l’appareil. Un garde-fou déterministe bloque la descente si le décalage latéral dépasse 20 cm, si l’image du marqueur date de plus de 0,6 seconde, si la plateforme s’incline de plus de 8 degrés ou si la vitesse relative devient excessive. Cette séparation limite les conséquences d’une mauvaise décision du modèle près du pont d’atterrissage.
La politique a été entraînée dans MuJoCo avec du bruit sur les capteurs, des pertes de détection, une latence de caméra pouvant atteindre 400 millisecondes et une approximation des turbulences produites par le porteur. Sur 2 000 épisodes de simulation conservés pour l’évaluation, elle atteint 99,55 % de réussite, contre 78,4 % pour un contrôleur classique réglé par les chercheurs. L’erreur latérale médiane à l’arrivée est de 6,62 cm.
Le résultat le plus intéressant vient toutefois des essais physiques. Sept missions ont été menées avec un porteur restant dans la même zone et toutes ont réussi. Dans la seconde série, le porteur se déplaçait après le largage afin d’obliger le microdrone à viser sa nouvelle position : six essais sur sept ont abouti. L’échec s’est produit lorsque l’appareil n’a pas pu terminer correctement l’approche, ce qui rappelle qu’un taux obtenu sur 14 vols reste très préliminaire.
Cette architecture se distingue d’un robot qui alterne lui-même marche et vol, comme le robot hybride présenté par Caltech. Ici, deux machines spécialisées coopèrent : l’une transporte et récupère, l’autre réalise une mission courte. Les usages envisagés couvrent l’inspection, la surveillance environnementale, la recherche et le sauvetage ou l’observation d’inventaires.
La prépublication n’a pas encore été évaluée par les pairs. Les vols ont été effectués avec un marqueur très visible, un système RTK partagé et une plateforme spécialement construite. Les chercheurs ne démontrent ni récupération sous forte pluie, ni fonctionnement sans signal satellite, ni recharge automatique une fois posé. L’hexarotor et sa charge totalisent environ 15,9 kg après l’arrimage, ce qui réserve encore l’ensemble à un démonstrateur expérimental.
L’outil OpenCode a subi une intrusion qui a exposé les clés API de certains utilisateurs, permettant à des pirates...
OpenAI renforce l’intégration de ChatGPT à Google Chrome : avec son extension installée, l’assistant IA peut exploiter le...

Transformer le poing surpuissant de Saitama en véritable projet d’ingénierie : c’est le défi un peu fou que s’est...

Nvidia élargit son offensive dans l’intelligence artificielle au-delà des GPU avec Nemotron 3.5, une nouvelle famille de...
Nscale vient d’essuyer un revers de taille au moment où l’entreprise britannique prépare son IPO (introduction en Bourse)....




Utilitaires

Education

Utilitaires
Utilitaires

Météo

Photo et vidéo

Navigation

Météo

Météo

Style de vie

Action et aventure

Action et aventure

Drame

Horreur
Drame
Drame

Thriller
Drame
19 Oct. 2026 • 20:21